Physical AI:3つの特許群が示す手の経済性、量産戦略はどこで分かれるか
ロボットの手と前腕の公開特許を、請求項、優先日、製造方法から読む。ケーブル駆動、触覚、直接駆動と学習の違いを3社で比較し、量産・保守・稼働率が事業価値へつながる条件を検討する。
ロボットの手と前腕の公開特許を、請求項、優先日、製造方法から読む。ケーブル駆動、触覚、直接駆動と学習の違いを3社で比較し、量産・保守・稼働率が事業価値へつながる条件を検討する。

ロボットの事業価値を読むなら、公開特許の件数より、作業1時間をいくらで供給できるかを見たい。Teslaの手・前腕に関する3つの特許群には、駆動、配線経路、触覚の製造という異なる論点がある。そこから私が読む戦略は、人の手の形を再現することに加え、量産と保守を成立させようとする方向だ。
本稿は公開情報のみに基づく外部からの技術・事業評価である。確認時点は2026年11月7日。調査範囲は手と前腕の公開公報3群で、Tesla、Figure、Boston Dynamicsの公開資料を比較する。公報本文はGoogle Patents・Justiaの再掲を参照した。A1は公開出願であり、登録済みの権利、量産製品への採用、侵害・有効性の判断を示さない。
第76回では、演算が増えても電力や導入が制約になると書いた。Physical AIでは、接触する部分の故障や調整が似た役割を持つ。モデルが賢くなっても、手が止まる時間が長ければ、売れる作業時間は増えない。
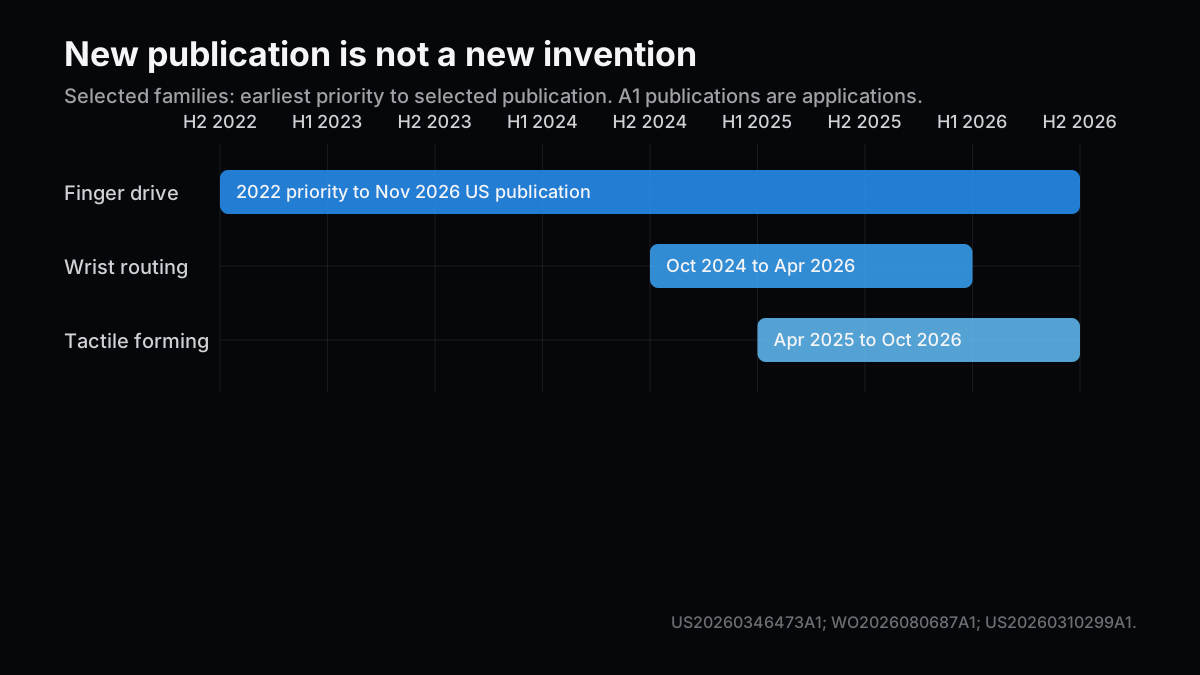
公開日と優先日を分け、同じ発明を重複して数えない
今回選んだのは、事業上の論点が異なる次の3群だ。件数の増減を測るための網羅検索ではなく、請求項を読むための事例抽出である。
| 代表公報 | 優先日 | 公開日 | 読む対象 |
|---|---|---|---|
| US20260346473A1 | 2022年9月30日 | 2026年11月5日 | ケーブルで駆動する手指、請求項1・11等 |
| WO2026080687A1 | 2024年10月10日 | 2026年4月16日 | 前腕から手へ通す制御ケーブル、請求項1等 |
| US20260310299A1 | 2025年4月4日 | 2026年10月8日 | 3D触覚センサーの形成方法、請求項1等 |
11月5日の公報が最も新しいが、その特許群には2024年公開のWO2024073138A1がある。「2026年に突然生まれた新技術」とは読めない。国や公報番号が違う文書をすべて別発明として足すと、開発の加速を過大に見積もる。
また、優先日はその日の完成品の存在を証明しない。公開までの時間差もある。特許から現在の製品構成を再現したり、最新の社内ロードマップを断定したりするには情報が足りない。

手指と手首の請求項は、力の伝達と配置を押さえる
US20260346473A1の請求項11は、近位・遠位の部材、二つの回転軸、軸から離れた経路のケーブル、引かれたときに部材へ作用する太い端部という構成を記載する。明細書は一つのアクチュエータで二つの関節を駆動する方式を説明する。すべての関節を独立に駆動することとは違う設計だ。
ここから、部品数や手指内の配置を抑えつつ、物体に沿って把持する方向を読み取れる。ただし、部品数削減の実績や寿命の測定値が示されたわけではない。ケーブルの摩耗、伸び、摩擦、張力の調整が実運用でどうなるかは別の検証が要る。
WO2026080687A1の請求項1は、前腕側と手側でケーブルの配置が異なることを含む。従属項では横方向と縦方向の積層などが具体化される。「ケーブルを使う手」全般をそのまま説明しているのではなく、前腕と手首をまたぐ経路の構造へ着目した公報である。
| 構造から読む仮説 | 期待される事業効果 | 次に要る証拠 |
|---|---|---|
| 少ない駆動源で複数関節を動かす | 小型化や組立負担の低減 | 部品数、組立時間、把持の再現性 |
| 手首をまたぐ経路を整理する | 干渉や調整の負担を抑える | 姿勢を変えたときの力と摩擦 |
| 接触部分を保守できる構成にする | 停止時間を短くする可能性 | 交換手順、再校正、交換後の成功率 |
最後の行は私の事業上の評価軸であり、公報が交換時間の短縮を実証したという意味ではない。設計上の意図と、現場で実現した成果を分けて読む。
ANSYSやFusion 360で構造を検討した経験からも、形状と応力の見通しが立つことと、実機の疲労寿命が確認できることには距離があると感じる。図面から量産の容易さまで一気に推定しない。この慎重さは、特許から事業を読むときにも必要だ。
触覚の公報は、センサーの性能だけでなく作り方を扱う
US20260310299A1の請求項1は、導電領域を持つ基材、分離層、別の導電領域を持つ基材を積層し、目標とする3D形状へ形成する方法を記載する。明細書には印刷、成形などの選択肢がある。平面の感圧素子を置くという話にとどまらず、曲面へ適合する部品をどう作るかが論点になる。
私はここを、量産工程に関する手掛かりとして読む。製造方法を含めて押さえる意義はあるが、歩留まり、コスト、耐久性の実績は公報から確定しない。触覚があることだけで、滑りの検知や壊れやすい物体の把持が現場で成功するとも言えない。
事業としては、摩耗する表面を交換した後に、同じ判断ができるかも知りたい。感度が変われば再校正が要るかもしれない。製造、保守、学習データがつながる部分であり、単一のセンサー仕様では採点しにくい。

3社は、同じ形の手へ収束しているわけではない
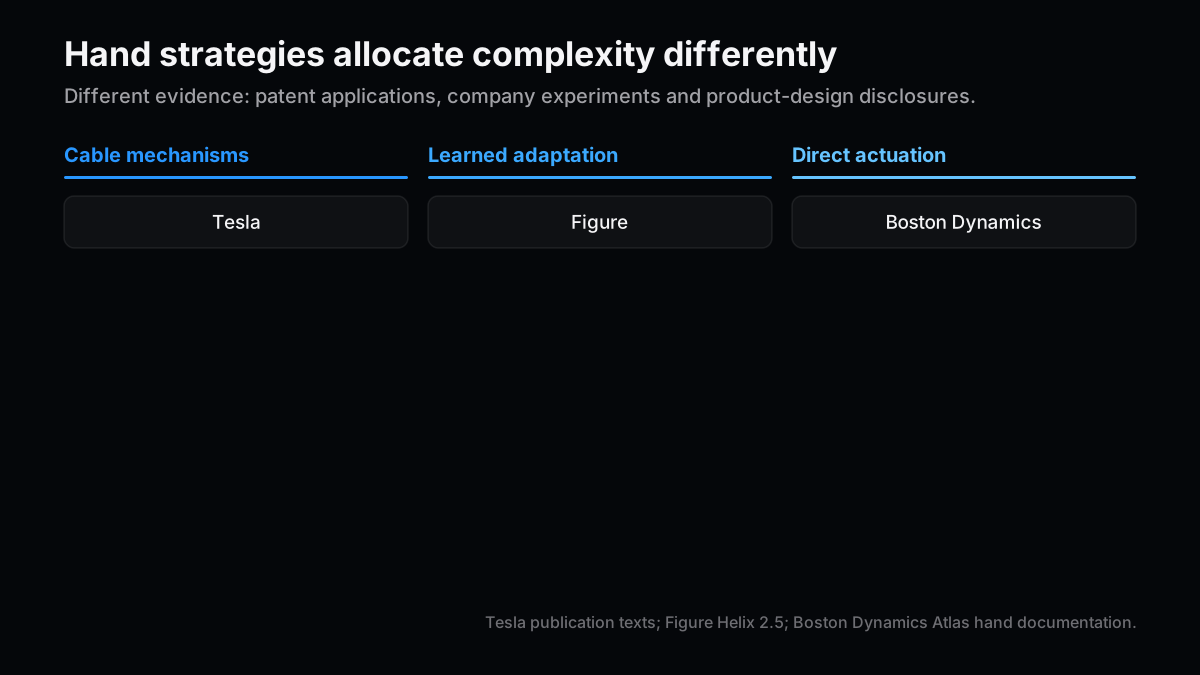
比較する資料の種類も揃えておく。Teslaは今回選んだ公開出願、Figureは自社の実験報告、Boston Dynamicsは製品設計の説明であり、同条件の競争試験ではない。
| 企業・資料 | 見える選択 | 採用による狙いという読み | 引き換えに検証すること |
|---|---|---|---|
| Tesla、手指・前腕の3公報群 | ケーブル駆動と経路、触覚の形成 | コンパクトな機構と製造の設計 | 摩耗、張力、校正と保守 |
| Figure、Helix 2.5 | 全身の学習と未知環境への移行 | 環境ごとの作り込みを減らす | 完全成功率と失敗時の復旧 |
| Boston Dynamics、Atlasの手 | 4本指・13自由度、直接駆動 | 強度、シミュレーション、保守の両立 | 重量、費用、対象作業への適合 |
Atlasの説明は、関節をまたぐ脆弱なケーブルを使わず、駆動部を封止する構成を掲げる。Teslaの公報で見た経路の最適化とは違う選択だ。どちらが正しいかは、こなす作業と保守の条件次第である。
Figureは2026年9月、未学習の30家庭での評価で、事前学習ありの完全成功率が56%、比較条件が9%だったと報告した。これは会社が示した実験結果であり、TeslaやAtlasとの比較値ではない。56%を工場の稼働率として使うこともできない。
私の読みは、手の形や自由度の数より、接触と失敗をどこで処理する設計かが競争軸になるというものだ。機械側で吸収するのか、学習側で適応するのか、運用側で復旧するのか。最終的には全部が要るが、負担の置き場所は違う。
量産戦略は、有効作業1時間の費用へ翻訳する
価格や寿命を推測で埋める代わりに、仮の数字で感応度を見る。取得費10万ドル、5年で均等負担、年間保守費1万ドル、予定時間2000時間と置く。いずれも計算用の仮定で、実在製品の価格・寿命・保証条件ではない。
年間の取得費負担2万ドルと保守費1万ドルの合計を、有効作業時間で割る。
| 予定時間に対する有効作業割合 | 年間の有効作業時間 | 取得・保守費/有効作業1時間 |
|---|---|---|
| 40% | 800時間 | 37.50ドル |
| 70% | 1400時間 | 21.43ドル |
| 90% | 1800時間 | 16.67ドル |
ここには電力、導入作業、監督、保険、失敗した品物などの費用を含めていない。人件費との損益分岐を示す表でもない。機体価格が同じでも、有効な作業時間で経済性が大きく変わることを示している。
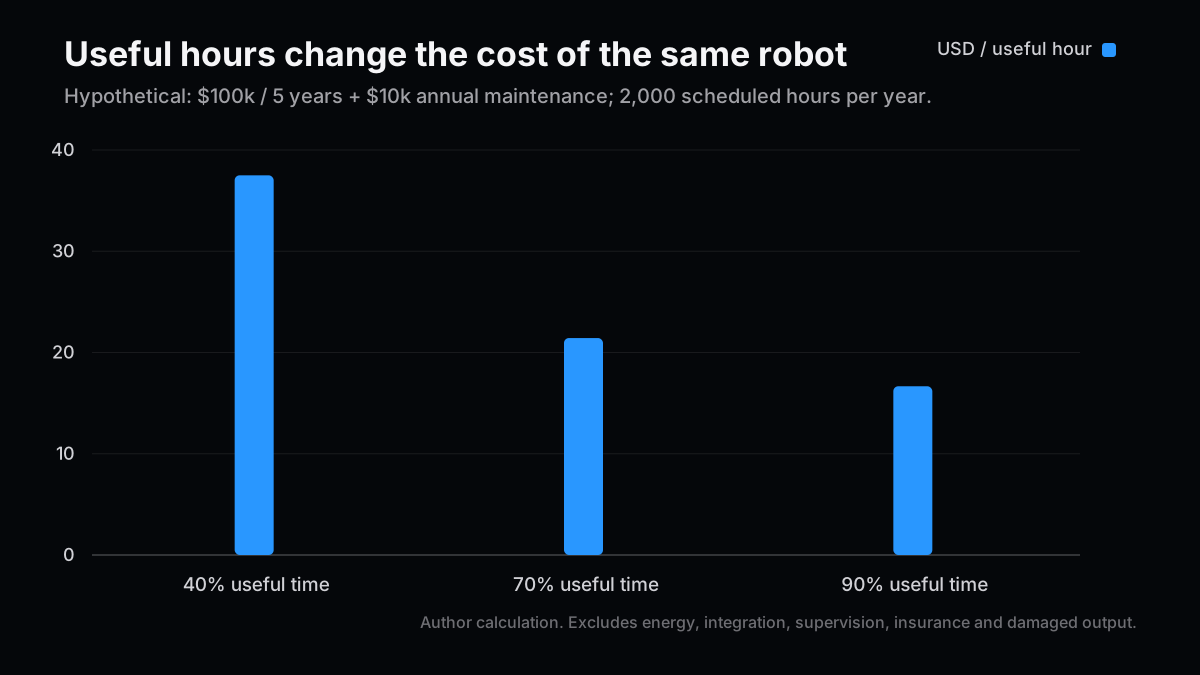
この有効割合には、故障せず動ける時間だけでなく、自律で成功した作業、待ち時間、復旧の時間も関わる。ケーブルが安くても頻繁な調整が必要なら、総費用は高くなる。逆に部品価格が高くても、交換が速く、成功した作業が多ければ経済性は改善する。

投資判断:特許は仮説を作る材料、量産価値の証明はこれから
3つの公報群からは、接触部の設計と製造を事業の中核へ置く方向が読める。私は、触覚、摩耗部材、校正、交換の仕組みを含む供給網には中期で関心を持つ。一方、公開特許だけを根拠にTeslaの将来利益や株式価値を積み上げる判断はしない。
| シナリオ | 必要な証拠 | 経済性への含意 | 判断 |
|---|---|---|---|
| ベースケース | 限定作業で稼働し、保守方法が固まる | 有効時間を少しずつ増やす | 量産と運用を確認する段階 |
| 主な上振れ | 高い成功率と低い保守負担が両立 | 幅広い作業で費用が下がる | 部品・運用基盤も再評価 |
| テールリスク | 摩耗、校正、復旧の負担が残る | 安価な機体でも作業費が高い | 普及速度と利益前提を下げる |
この見立てが崩れる条件は、部品の耐久性が改善しても、作業成功率や復旧負担が改善せず、有効時間あたりの費用が下がらないことだ。反対に、複数の現場で有効時間と保守費を継続開示できれば、量産戦略への評価を引き上げる。
次に欲しいのは、特許件数の追加より、交換までの作業回数、交換にかかる時間、再校正の必要性、全試行に対する完全成功率だ。手の構造から事業戦略は読める。ただ、その戦略が株主価値になったかは、働いた時間と残った現金で確かめたい。
関連記事
- AI半導体投資②:モデルとハードウェアの統合 — Physical AIの計算基盤と資本の関係。
- AI半導体決算②:量産拡大と現金 — 技術を量産する際の資金負担。
- 第76回:制約が株へ伝わる経路 — 演算以外の制約から事業を読む。
参考資料
- US20260346473A1、手指の公開出願本文、2026年11月5日
- WO2024073138A1、同じ手指特許群の2024年公報
- WO2026080687A1、手・前腕のケーブル経路、2026年4月16日
- US20260310299A1、3D触覚センサーの公開出願本文、2026年10月8日
- Figure、Helix 2.5の自社実験報告、2026年9月17日
- Boston Dynamics、Atlasの手の設計方針
次号の記事案
- 案1:ロボットの停止1時間はいくらか — 3社以上の実運用開示を、保守、復旧、有効作業時間で比較する。
- 案2:触覚部品の量産で利益が残る場所 — 材料、印刷・成形、校正の工程を、3〜5年の普及条件とともに読む。
- 案3:人型と専用機、同じ作業を同じ費用で比べる — 機体価格だけでなく、導入費と成功した作業量で評価する。
本稿は投資助言ではありません。筆者は記載銘柄を保有している可能性があります。作成には生成AIを利用しています。投資判断の前に免責事項をご確認ください。